3 mei. 2016
2 minuten
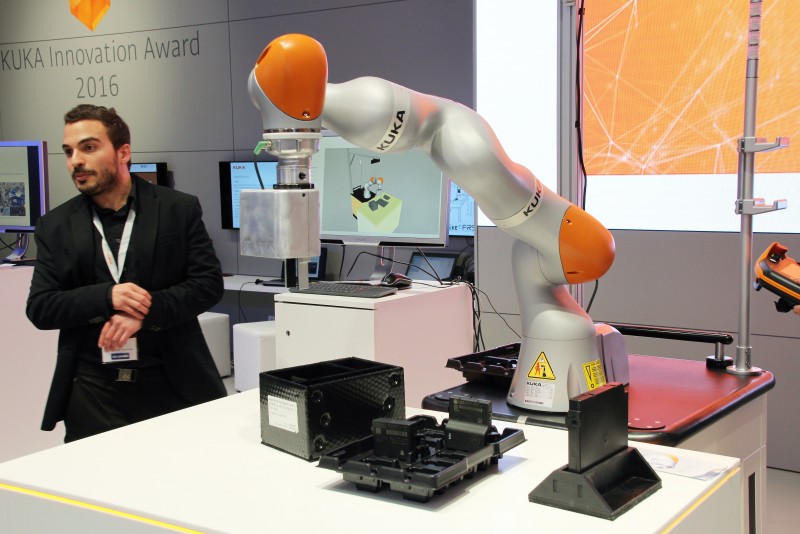
De onderzoekers van de KU Leuven hebben weliswaar niet de Kuka Innovation Award gewonnen, afgelopen week kregen ze op de Hannover Messe wel veel aandacht met hun oplossing om de samenwerking tussen mens en robot in de automontage te verbeteren. Hun buddybot vergroot de inzet van de robot in uiteenlopende eindmontageprocessen.
Voor de derde keer heeft Kuka op de Hannover Messe de innovatieprijs uitgereikt aan een van de deelnemende studententeams. Op ‘s werelds grootste industriebeurs mochten de zes finalisten hun oplossing aan het grote publiek tonen. Dit keer hadden de studenten de opdracht gekregen een intelligent en universeel inzetbare montagehulp te ontwikkelen op basis van de Kuka Flexfellow, een mobiel platform waarop de Kuka LBR iiwa robot gemonteerd is.
Robot past zich aan
De Leuvense studenten hebben, onder leiding van professor Herman Bruyninckx en professor Joris De Schutter vooral een oplossing gezocht om de robot een grotere rol te geven in de assemblage bij Audi in Brussel. Hun Buddybot, zoals ze het systeem noemen, helpt de assemblagemedewerkers de juiste producten te selecteren en op een tray te plaatsen. "Maar het systeem is veel breder inzetbaar, eigenlijk overal waar componenten verzameld moeten worden", aldus Enea Scioni, een van de Leuvense onderzoekers. Het gaat om het verzamelen van componenten die qua vorm, kleur en materiaal verschillen. Dankzij de kunstmatige intelligentie herkent de robot als de operator iets doet, bijvoorbeeld een product pakt, en dan past de robot zichzelf aan.
Order picken
Een camera die het geheel overziet wordt gebruikt om via beeldherkenningssoftware het juiste onderdeel te identificeren. Vervolgens zit vlak boven de grijper een laserscanner gemonteerd, die de fijnafstemming regelt zodat de grijper precies het product goed vastpakt. De robot legt de componenten één voor één in een verzamelbox die de assemblagemedewerker vervolgens gebruikt aan de assemblagelijn. Door de combinatie van een camera met beeldherkenning en een 3D laserscanner, brengen de Belgische onderzoekers zowel snelle productherkenning als nauwkeurige grijperpositie in het systeem. De robot zelf is autonoom en kan eenvoudig verplaatst worden, zonder dat een hernieuwde kallibratie nodig is. Ook de inbedrijfsstelling gaat eenvoudig: de robot herkent zijn positie en is direct inzetbaar. Kuka wil met deze award sneller nieuwe ideeën naar de industriële toepassing brengen. Volgens een woordvoerder van de robotfabrikant kan een concept zoals dat van de KU Leuven in minder dan een jaar productierijp zijn voor inzet in de industrie. De Kuka Innovation Award is gewonnen door het team CoStar van de John Hopkins Universiteit in Baltimore. Zij hebben een systeem ontwikkeld om een robot te programmeren aan de hand van een bibliotheek met producten en handelingen.
Anderen lazen ook